OpenPnP-Fehlerbehandlung: erweiterte Recovery-Mechanismen und der Umstieg auf Bottom Vision
In der automatisierten SMT-Bestückung (Surface Mount Technology) ist Geschwindigkeit nur die halbe Miete. Die andere Hälfte, die direkt über Ihre Ausbeute entscheidet, sind Fehlerbehandlung und Fehlertoleranz. Ohne robusten Recovery-Mechanismus kann ein einziges falsch aufgenommenes Bauteil, ein umgedrehtes Gehäuse oder ein leerer Gurt im Feeder den gesamten Fertigungslauf stoppen oder eine teure Leiterplatte beschädigen.
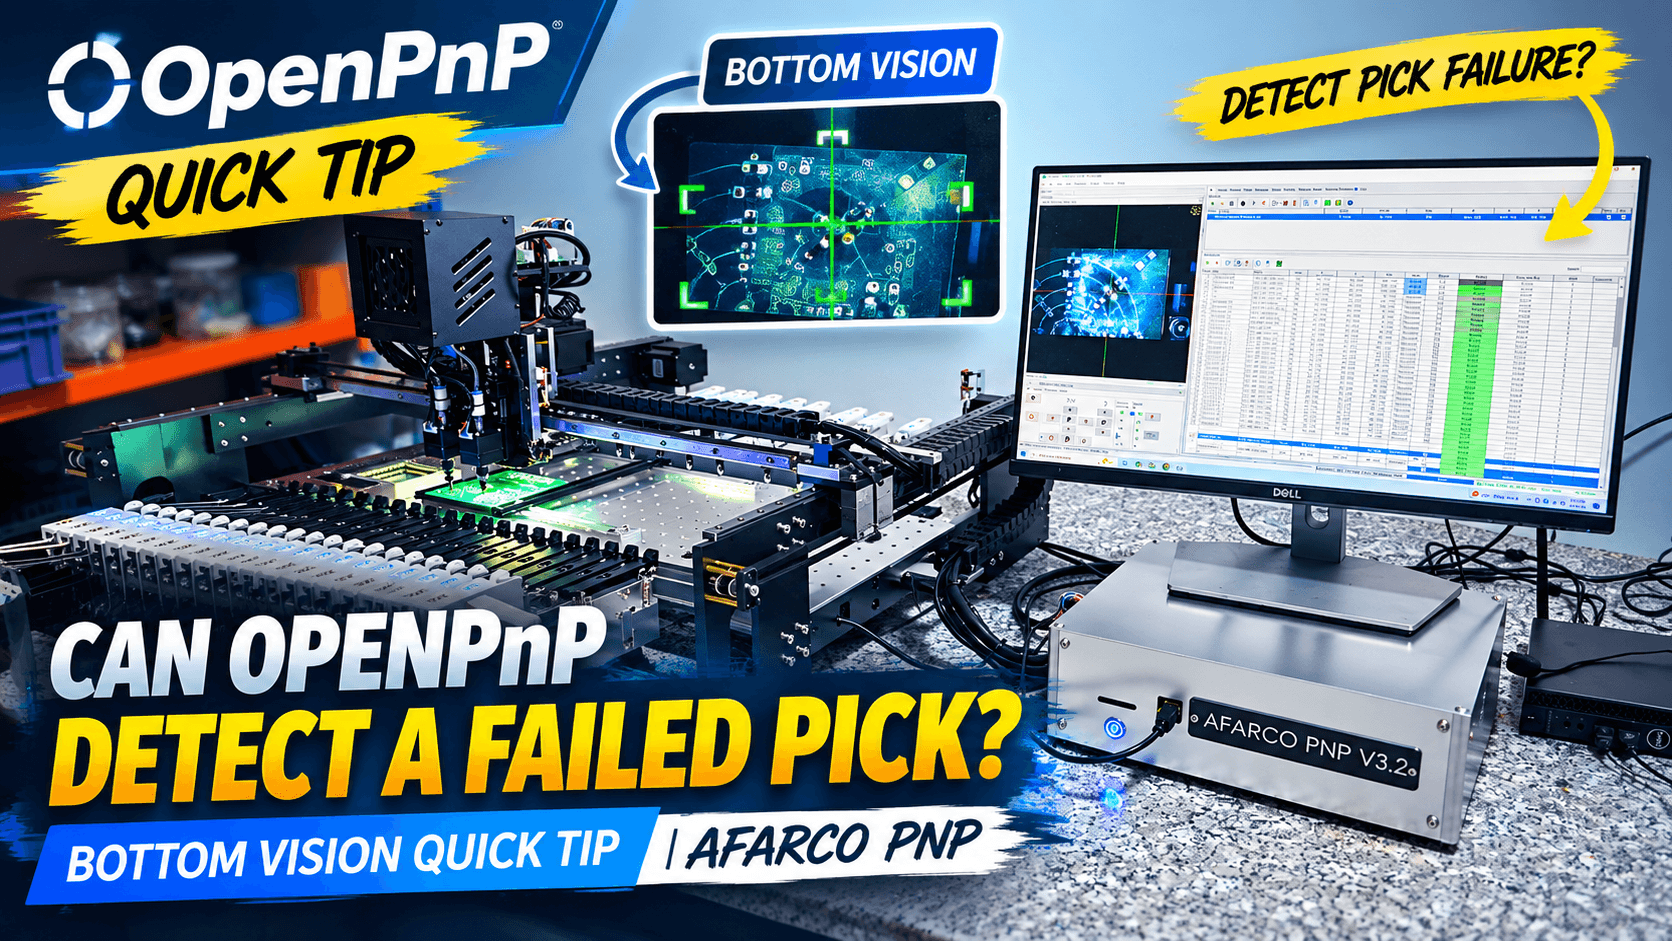
Dieser Artikel erläutert die offizielle Architektur der OpenPnP-Fehlerbehandlung, stellt zwei zentrale Recovery-Abläufe aus der Praxis vor und erklärt, warum moderne Bottom-Vision-Systeme klassische Vakuum-Drucksensoren rasch ablösen.
1. Die Architektur der Fehlerbehandlung in OpenPnP im Überblick
Laut der offiziellen technischen Dokumentation von OpenPnP arbeitet ein Pick-and-Place-Job als endlicher Zustandsautomat (Finite State Machine, FSM). Jeder Bestückungszyklus folgt streng einer festen Abfolge:
Feeder anfahren --> Aufnehmen --> Vision-Prüfung --> Ausrichten --> Absetzen
Tritt an einem beliebigen Glied dieser Kette ein Fehler auf – etwa wenn das Vakuum unter den Schwellwert fällt, die Bauteilgeometrie verschoben ist oder der Vorlagenabgleich (Template Matching) der Bildverarbeitung fehlschlägt –, stürzt OpenPnP nicht ab und hält auch nicht abrupt an. Stattdessen löst es den Job Error Handler aus, der die Recovery-Routinen ausführt.
Ablauf im Überblick:
- Aufnahme ausführen └─> Inspektion / Vision-Prüfung ├─> Erfolg: Bauteil absetzen └─> Fehler: Error Handler auslösen ├─> Automatische Recovery (Auto-Retry / Verwerfen) └─> Manuelle Recovery (Pop-up-Dialog mit Bedienereingriff)
2. Fehlerbehebung in der Praxis: zwei Recovery-Abläufe
Im realen SMT-Betrieb bietet OpenPnP je nach Automatisierungsbedarf zwei unterschiedliche Ansätze zur Fehlerbehebung:
Methode 1: Automatische Recovery (unbeaufsichtigter Betrieb)
Ausgelegt für die kontinuierliche Fertigung ohne Eingriff durch den Bediener:
- Auto-Retry und Verwerfen: Schlägt eine Aufnahme fehl oder wird ein Bauteil als stark verschoben erkannt, fährt die Düse direkt zum festgelegten Abwurfbehälter (Discard Location) und entsorgt das fehlerhafte Bauteil.
- Automatischer Feedervorschub: Der Feeder schiebt den Gurt automatisch um eine Teilung vor und stellt ein neues Bauteil bereit. Die Düse versucht erneut aufzunehmen (Retry), bis die vom Anwender festgelegte Höchstzahl an Wiederholungen (Max Retries) erreicht ist.
- Schutz der Leiterplatte: Wird die maximale Zahl an Wiederholungen ohne Erfolg erreicht, markiert OpenPnP das betreffende Bauteil im Leiterplattenlayout als übersprungen (Skip Component) und fährt sicher mit dem nächsten Bauteil fort. So wird der Job nicht abgebrochen.
Methode 2: Recovery mit Bedienereingriff (interaktiv)
Überschreitet ein Problem die automatischen Schwellwerte der Software, hält OpenPnP den Job an und öffnet einen interaktiven Dialog, über den der Techniker gezielt eingreifen kann:
| OpenPnP-Option | Technische Funktion und Maschinenaktion |
|---|---|
| Retry | Die Maschine wiederholt genau den fehlgeschlagenen Schritt (sinnvoll, nachdem der Gurt im Feeder oder die mechanische Ausrichtung korrigiert wurde). |
| Skip | Überspringt die aktuelle Bestückung (Bauteil bzw. Leiterplatte) und bestückt alle übrigen Bauteile der Baugruppe. |
| Ignore | Übergeht die Fehlermeldung der Software und erzwingt das Absetzen (wenn eine Sichtprüfung bestätigt, dass das Bauteil verwendbar ist). |
| Abort | Hält den gesamten Job sicher an, damit die Hardware geprüft oder neu kalibriert werden kann. |
3. Der Wandel: Wie Bottom Vision Vakuumsensoren ersetzt
Traditionell haben sich Desktop- und Industrie-Bestückungsautomaten stark auf analoge Vakuum-Drucksensoren verlassen, um eine erfolgreiche Aufnahme zu prüfen. Die Differenzdruckmessung hat jedoch prinzipbedingte technische Grenzen:
- Falsch-positive Meldungen: Auch eine verstopfte Düsenspitze oder ein seitlich verklemmtes Bauteil kann Unterdruck aufbauen und trotz fehlgeschlagener Aufnahme fälschlich das Signal „Aufnahme erfolgreich“ auslösen.
- Kleinstbauteile (0402, 0201): Sehr kleine Düsenöffnungen erzeugen nur minimale Druckunterschiede. Die Schwellwerterkennung wird dadurch bei winzigen passiven Bauteilen unzuverlässig.
Der Vorteil der Bildverarbeitung
Mit hochauflösenden Bottom-Vision-Pipelines berechnet OpenPnP weit mehr als nur Positionsoffsets. Über optische Prüffunktionen ersetzt es aktiv die Vakuumüberwachung:
- Optische Anwesenheitserkennung: Die Bottom-Kamera nimmt unmittelbar nach der Aufnahme ein Bild der Düsenspitze auf. Fehlen die Pixel des Bauteils, meldet das System sofort eine fehlgeschlagene Aufnahme.
- Prüfung von Footprint und Tombstoning:
- Erkennt gekippte Bauteile (Tombstoning), hochkant stehende Bauteile oder außermittig an der Düsenspitze haftende Bauteile.
- Vergleicht die erfasste Fläche mit den CAD- bzw. Footprint-Parametern. Bauteile außerhalb der festgelegten Toleranzgrenzen werden automatisch verworfen.
- Prüfung von Pins und Anschlüssen (IC / QFN / BGA): Anders als Vakuumsensoren können Vision-Pipelines die Anschlüsse von ICs zählen und verbogene Pins, Brücken oder deformierte Lotkugeln erkennen, bevor das Bauteil auf der Leiterplatte abgesetzt wird.
Technisches Fazit: OpenCV-basierte Kamera-Pipelines in OpenPnP erreichen eine höhere Erkennungsgenauigkeit und machen aufwendige analoge Drucksensorik samt Wartung der Schlauchleitungen überflüssig.
4. Praxistipps: Fehlerbehandlung in OpenPnP richtig konfigurieren
Für eine maximale Ausbeute an Ihrem Desktop-SMT-Arbeitsplatz empfehlen sich folgende Einstellungen:
- Max Retries optimieren: Stellen Sie 2 oder 3 Wiederholungsversuche ein. Ein zu hoher Wert kostet unnötig Zykluszeit.
shareArtikel teilen