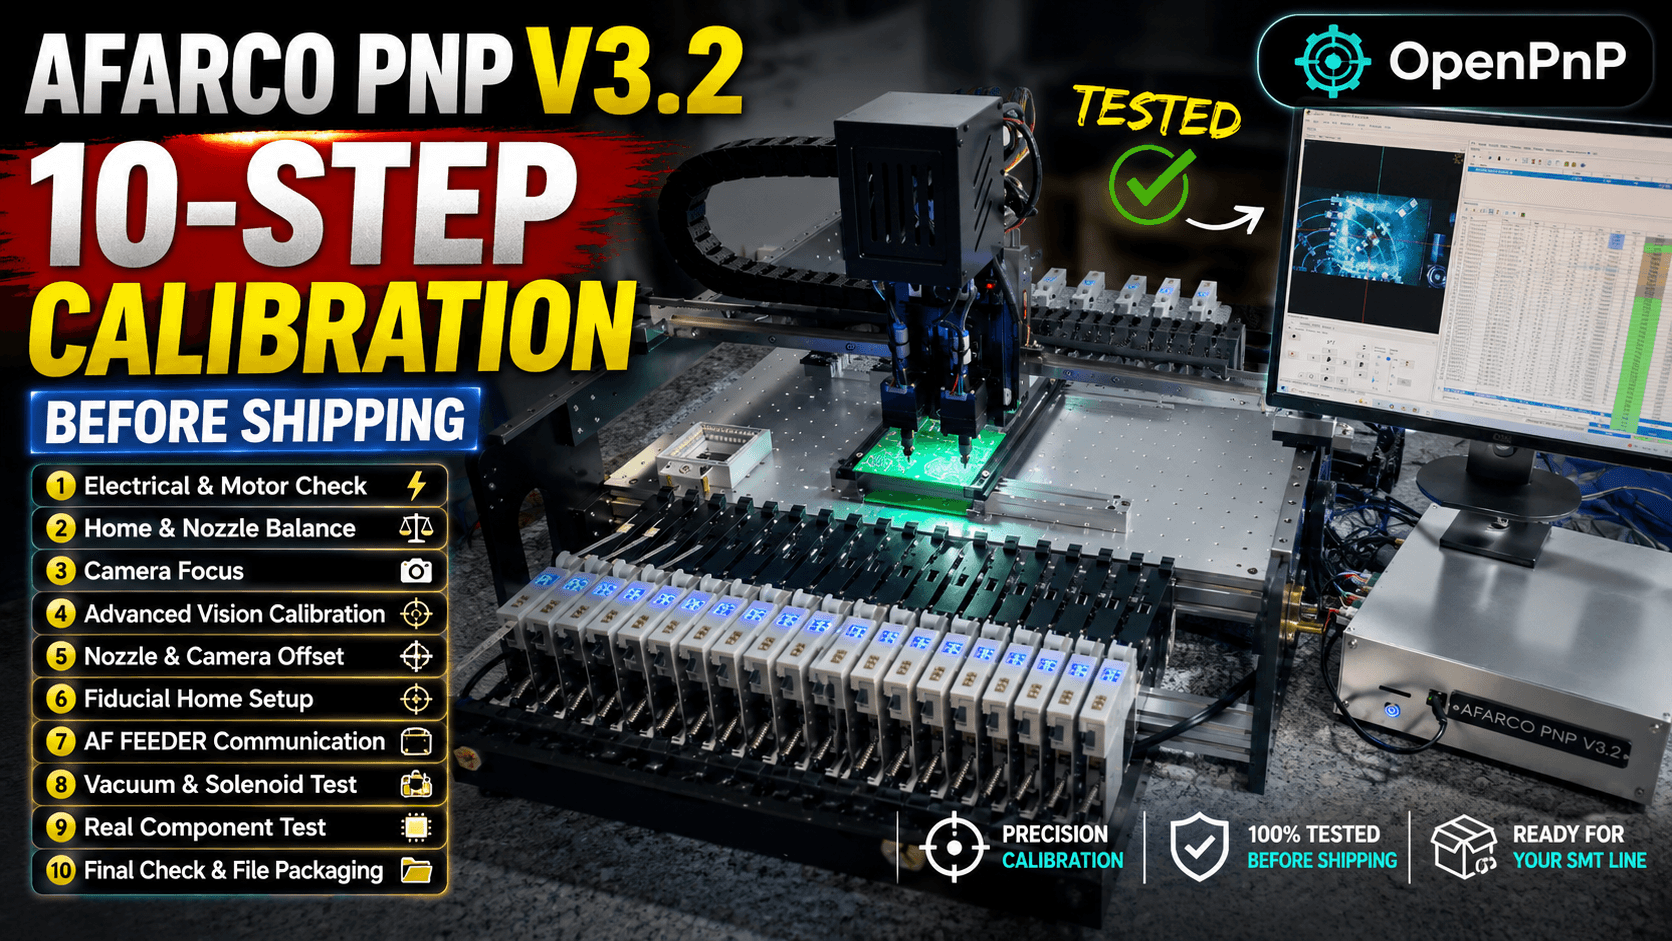
OpenPnP-Kalibrierung in 10 Schritten: So testen wir den AFARCO PNP V3.2 vor dem Versand
Einen präzisen Desktop-Bestückungsautomaten zu bauen, ist nur ein Teil der Aufgabe.
Bevor eine Maschine für die echte SMT-Bestückung bereit ist, müssen Bewegungssystem, Düsen, Kameras, Feeder, Vakuumsystem und OpenPnP-Konfiguration exakt zusammenspielen.
Bei AFARCO durchläuft deshalb jeder PNP V3.2 vor dem Versand eine strukturierte Prüfung und OpenPnP-Kalibrierung.
In diesem Artikel stellen wir den Kalibrier- und Testablauf in zehn Schritten vor, mit dem wir einen AFARCO PNP V3.2 für die Auslieferung vorbereiten. Gleichzeitig erklären wir, wie diese Schritte mit der Maschinenkonfiguration und Kalibrierung in OpenPnP zusammenhängen.
Den vollständigen Kalibrierablauf des AFARCO PNP V3.2 sehen Sie auf YouTube:
Warum die Kalibrierung beim Bestückungsautomaten so wichtig ist
Ein Bestückungsautomat ist ein Verbund aus mechanischen, elektrischen, pneumatischen und bildverarbeitenden Komponenten, die eng zusammenwirken.
Schon ein kleiner Fehler in einem Teil des Systems kann am Ende als Bestückungsfehler auf der Leiterplatte sichtbar werden.
Einige Beispiele:
- Eine falsche Motorkonfiguration kann die Positionierung beeinträchtigen.
- Eine falsche Achsskalierung kann Maßabweichungen in X und Y verursachen.
- Falsche Düsen-Offsets können Bauteile von ihrer Sollposition verschieben.
- Fokus und Abbildungsmaßstab der Kamera beeinflussen die Messungen der Bildverarbeitung.
- Die Offsets zwischen Kamera und Düse bestimmen, wo die Maschine die Aufnahme- und Absetzposition eines Bauteils vermutet.
- Eine mangelhafte Kalibrierung der Passermarken (Fiducials) kann Ausrichtungsfehler der Leiterplatte verursachen.
- Falsche Feeder-Koordinaten können zu Fehlaufnahmen führen.
- Ein unzureichendes Vakuum kann dazu führen, dass Bauteile herunterfallen oder falsch aufgenommen werden.
Deshalb sollte die Kalibrierung nicht als einzelne Einstellung verstanden werden.
Treffender ist das Bild einer Kette:
Bewegung → Referenzfahrt → Düsen → Kameras → Bildverarbeitung → Passermarken → Feeder → Vakuum → echte Bauteile → Abschlussprüfung
Auch die aktuelle Einrichtungsdokumentation von OpenPnP betont, dass die Maschinenkonfiguration aus mehreren voneinander abhängigen Stufen besteht. Dazu gehören Treiber-Einrichtung, Achsen, Kameras, Schritte pro Millimeter, Düsen, Aktoren, Vakuum, Feeder, Bildverarbeitung und Funktionen rund um die Referenzfahrt.
Bei einer Maschine für den Produktionseinsatz besteht das eigentliche Ziel nicht darin, jedes Teilsystem für sich zum Laufen zu bringen.
Das Ziel ist, dass das Gesamtsystem zusammenspielt.
Der 10-stufige Kalibrierprozess des AFARCO PNP V3.2
Unser Prüfprozess vor dem Versand besteht aus zehn Hauptstufen:
- Prüfung von Elektrik und Motorkonfiguration
- Referenzfahrt der Maschine und Ausrichtung der Düsen N1/N2
- Kamerafokus und Einrichtung der Bildverarbeitung
- Erweiterte Kamerakalibrierung
- Kalibrierung der Düsen-Kamera-Offsets
- Einrichtung von Fiducial Home (Referenzfahrt über eine Passermarke)
- AF FEEDER: Kommunikationstest
- Test von Vakuumpumpe und Magnetventil
- Bestückungstest mit echten Bauteilen
- Endkontrolle und Zusammenstellung der Konfigurationsdateien
Im Folgenden betrachten wir jede Stufe im Detail.
1. Elektrische Anschlüsse, Spannung, Mikroschrittbetrieb und Motorstrom
Vor der Präzisionskalibrierung muss die Elektrik der Maschine geprüft werden.
Dazu gehören:
- Stromanschlüsse
- Motoranschlüsse
- End- und Referenzschalter
- Anschlüsse des Controllers
- Kameraanschlüsse
- Feeder-Kommunikation
- Verkabelung von Vakuum und Aktoren
- Versorgungsspannungen
- Konfiguration der Schrittmotoren
- Mikroschritt-Einstellung
- Betriebsstrom der Motoren
Diese Stufe ist wichtig, weil eine mechanische Kalibrierung ein falsch konfiguriertes Bewegungssystem nicht ausgleichen kann.
Mikroschrittbetrieb und Bewegungsauflösung
Schrittmotorsysteme nutzen in der Regel den Mikroschrittbetrieb, um einen Vollschritt des Motors in kleinere Inkremente zu unterteilen.
In einer OpenPnP-Maschine müssen Controller und OpenPnP-Konfiguration dasselbe Verhältnis zwischen Controller-Schritten und physischer Bewegung zugrunde legen.
OpenPnP beschreibt die Achsauflösung als die kleinste Koordinatenänderung, die die Software berücksichtigen soll. Bei einem typischen Schrittmotorsystem entspricht sie dem Weg eines Mikroschritts oder einem sinnvollen Vielfachen davon.
Entscheidend ist: Der Mikroschrittbetrieb ist nicht einfach eine Software-Einstellung.
Die gesamte Bewegungskette muss übereinstimmen:
Motor → Treiber → Mikroschritt → mechanische Übersetzung → Controller → OpenPnP
Ist einer dieser Parameter falsch, kann sich die Maschine scheinbar korrekt bewegen, während ihre tatsächliche Position abweicht.
Motorstrom
Auch der Motorstrom muss zu Motor und Treiber passen.
Zu geringer Strom kann folgende Probleme verursachen:
- Schrittverluste
- Geringeres Haltemoment
- Instabile Bewegungen
Zu hoher Strom kann folgende Probleme verursachen:
- Übermäßige Motortemperatur
- Erhöhte Treibertemperatur
- Unnötige mechanische Belastung
Deshalb prüfen wir die elektrische Konfiguration, bevor wir mit der Präzisionskalibrierung fortfahren.
2. Referenzposition der Maschine und Ausrichtung der Düsen N1/N2
Nachdem die Elektrik geprüft ist, legen wir eine wiederholbare Maschinenreferenz fest.
Der erste Schritt ist die Referenzfahrt.
OpenPnP nutzt die Referenzfahrt, um eine bekannte Maschinenposition herzustellen. Danach dienen die konfigurierten Referenzkoordinaten als Bezug für alle folgenden Bewegungen.
Bei einer Maschine mit mehreren Düsen wie dem AFARCO PNP V3.2 ist das Verhältnis zwischen den Düsen und dem Maschinenkoordinatensystem besonders wichtig.
Unsere Maschine arbeitet mit zwei Düsen:
- N1
- N2
Beide müssen korrekt ausgerichtet und vermessen werden.
Warum die Ausrichtung beider Düsen wichtig ist
Angenommen, N1 ist korrekt ausgerichtet, N2 hat aber einen kleinen X/Y-Versatz.
Die Maschine nimmt ein Bauteil mit N2 dann womöglich problemlos auf, setzt es aber an einer leicht abweichenden Position ab.
Besonders kritisch ist das bei:
- 0402-Bauteilen
- 0603-Bauteilen
- Fine-Pitch-ICs
- Kleinen QFN-Gehäusen
- Leiterplatten mit hoher Packungsdichte
OpenPnP behandelt Düsen als Objekte, die am Bestückungskopf der Maschine sitzen. Ihre Lage relativ zu den anderen Werkzeugen am Kopf beschreibt OpenPnP über Head Offsets (Kopf-Offsets).
Die Düsen-Offsets müssen daher genau bestimmt sein, bevor man sich bei der Präzisionsbestückung auf die Bildverarbeitung verlässt.
3. Kamerafokus und grundlegende Kalibrierung der Bildverarbeitung
Die Kamera ist das eigentliche Messinstrument der Maschine.
Liefert sie kein scharfes und stabiles Bild, kann die Bildverarbeitung nicht zuverlässig bestimmen, wo sich ein Bauteil, eine Passermarke, eine Düsenspitze oder ein anderes Merkmal befindet.
Beim AFARCO PNP V3.2 ist die Bildverarbeitung ein wichtiger Bestandteil des Arbeitsablaufs in OpenPnP.
Bei der Kalibrierung prüfen wir:
- Kamerafokus
- Objektivposition
- Ausrichtung der Kamera
- Bildqualität
- Beleuchtung
- Arbeitsabstand
- Lage der Kamera zur Maschine
- Kalibrierung von Units per Pixel (Bildmaßstab)
Warum der Kamerafokus wichtig ist
Eine leicht unscharfe Kamera kann für das menschliche Auge noch akzeptabel aussehen.
Die Bildverarbeitung ist oft deutlich weniger tolerant.
Kanten verlieren an Schärfe, die Merkmalserkennung wird instabiler, und schon kleine Änderungen der Beleuchtung können zu unterschiedlichen Ergebnissen führen.
Die Kamera sollte daher mechanisch sicher befestigt und auf die tatsächliche Arbeitsebene fokussiert sein.
Auch die OpenPnP-Dokumentation zur Kameraeinrichtung empfiehlt, das Objektiv nach dem Fokussieren zu fixieren, damit mechanische Bewegungen den Fokus nicht unbeabsichtigt verstellen.
4. Erweiterte Kamerakalibrierung in OpenPnP
Eine einfache Kameraeinrichtung reicht bei einem präzisen Bestückungsautomaten nicht immer aus.
OpenPnP bietet mit der Advanced Camera Calibration (erweiterte Kamerakalibrierung) eine Funktion, mit der sich die Kamera genauer charakterisieren lässt.
Dabei können unter anderem folgende Effekte berücksichtigt werden:
- Abbildungsmaßstab der Kamera
- Kameraposition
- Kameraausrichtung
- Objektivverzeichnung
- Fehler der Blickachse
- Unterschiedliche Kalibrierhöhen in Z
Ziel ist, den Zusammenhang zwischen dem physischen Koordinatensystem der Maschine und dem Kamerabild so genau wie möglich abzubilden.
Warum die erweiterte Kalibrierung wichtig ist
Eine Kamera verhält sich nicht unbedingt wie eine ideale mathematische Projektion.
So kann ein Objekt in der Bildmitte einen etwas anderen scheinbaren Maßstab oder eine etwas andere Position haben als dasselbe Objekt am Bildrand.
Das fällt umso stärker ins Gewicht, je größer das genutzte Sichtfeld der Kamera ist.
Die Advanced Camera Calibration von OpenPnP kann das System aus Düse und Kamera über mehrere Positionen und Kalibrierpunkte fahren, um diese Effekte zu erfassen.
Das ist besonders nützlich bei Maschinen, deren Kamera über einen relativ großen Arbeitsbereich eingesetzt wird.
5. Kalibrierung der Düsen-Kamera-Offsets
Dies ist einer der wichtigsten Kalibrierschritte.
OpenPnP muss genau wissen, wo sich die Düse relativ zur Kamera befindet.
Ein einfaches Beispiel:
Die Kamera erkennt den Mittelpunkt eines Bauteils bei:
X = 100,00 mm
Y = 50,00 mm
Die Düse sitzt jedoch physisch versetzt zur Kamera.
Kennt OpenPnP diesen Versatz nicht, fährt die Düse nicht an dieselbe physische Position.
Mögliche Folgen:
- Falsche Aufnahmeposition
- Falsche Bestückungsposition
- Ausrichtungsfehler bei Passermarken
- Bestückungsfehler im Zusammenhang mit der Bildverarbeitung
Head Offsets
OpenPnP definiert die Positionen von Kameras und Düsen relativ zum Bestückungskopf.
Die nach unten blickende Top-Kamera dient üblicherweise als Referenz, während die Düsen-Offsets den physischen Abstand zwischen der Kamera und jeder einzelnen Düse beschreiben.
Bei einer Maschine mit zwei Düsen brauchen N1 und N2 jeweils exakte Offsets.
Deshalb kalibrieren wir beide Düsen einzeln.
6. Nozzle-Tip-Kalibrierung und Rundlaufkompensation
Die Düsenkalibrierung geht über die reine Messung des Abstands zwischen Düse und Kamera hinaus.
Eine Düsenspitze kann einen mechanischen Rundlauffehler haben.
Das heißt: Wenn sich die Düse dreht, bleibt ihre Spitze nicht exakt zentriert.
Schon eine geringe Exzentrizität kann die Bestückungsgenauigkeit beeinträchtigen.
OpenPnP bietet dafür ein eigenes System, die Nozzle Tip Calibration (Düsenspitzen-Kalibrierung). Sie nutzt die Bottom-Kamera und die Bildverarbeitung, um Folgendes zu messen:
- Rundlauffehler der Düsenspitze
- Exakte Position der Düsenspitze
- Lage zur Kamera
- Hintergrunddaten für die Kalibrierung
Die Kalibrierung kann die Düsenspitze unter mehreren Drehwinkeln vermessen und daraus den Rundlauffehler berechnen.
Anschließend kann OpenPnP diesen Rundlauffehler im Betrieb kompensieren.
Das ist besonders wertvoll bei Maschinen mit drehbaren Düsen und hohen Anforderungen an die Präzision der SMT-Bestückung.
7. Fiducial Home einrichten
Eine Passermarke (Fiducial) ist ein optisches Referenzmerkmal, mit dem OpenPnP eine exakte physische Position bestimmt.
Passermarken dienen häufig dazu, Position und Verdrehung einer Leiterplatte zu bestimmen.
Sie eignen sich außerdem für eine optische Referenzfahrt.
Was ist Fiducial Home?
Die mechanische Referenzfahrt legt den Koordinatenbezug der Maschine über Hardware wie End- oder Referenzschalter fest.
Eine optische Referenzfahrt kann die X/Y-Position der Maschine anschließend anhand einer bekannten Passermarke verfeinern.
Der Ablauf sieht im Kern so aus:
Mechanische Referenzfahrt → Kamera findet Passermarke → Koordinatenkorrektur
So lassen sich kleine Wiederholfehler der mechanischen Referenzfahrt ausgleichen.
Die OpenPnP-Dokumentation beschreibt die optische Referenzfahrt als Ablauf, bei dem die Maschine zunächst ihre normale Referenzfahrt ausführt und anschließend über eine definierte Referenz-Passermarke den endgültigen Koordinatenbezug herstellt.
Die Qualität der Passermarke ist entscheidend
Eine Passermarke für die Kalibrierung sollte folgende Anforderungen erfüllen:
- Kontrastreich
- Rund
- Flach
- Scharfkantig
- Gut erkennbar
- Auf einer bekannten Z-Höhe
Die Bildverarbeitungsdokumentation von OpenPnP rät ausdrücklich von Passermarken mit nennenswerter räumlicher Tiefe ab: Aus unterschiedlichen Blickwinkeln betrachtet, können sie scheinbare Positionsfehler erzeugen.
Die Z-Position ist besonders wichtig, weil der Abbildungsmaßstab der Kamera vom Abstand zwischen Kamera und betrachteter Oberfläche abhängt.
8. AF FEEDER: Kommunikations- und Funktionstest
Ein Bestückungsautomat ist nur so nützlich, wie seine Bauteilzuführung zuverlässig ist.
Deshalb ist der Feeder-Test ein weiterer wichtiger Teil des Produktionsprozesses.
OpenPnP unterstützt verschiedene Feeder-Architekturen, darunter Strip-Feeder, Tray-Feeder, Stangen-Feeder (Tube Feeder), Auto-Feeder und automatische Feeder auf festen Feederplätzen.
Der AFARCO PNP V3.2 nutzt für die automatische Bauteilzuführung die elektrischen SMD-Feeder der Serie AF FEEDER.
Vor dem Versand prüfen wir Kommunikation und Funktion der Feeder.
Die Prüfung umfasst folgende Punkte:
- Kommunikation mit dem Feeder-System
- Feeder-Adressierung
- Vorschubbefehle
- Mechanischer Gurtvorschub
- Aufnahmeposition
- Reaktion des Feeders
- Bereitstellung des Bauteils
Die Feeder-Position ist entscheidend
OpenPnP definiert die Aufnahmeposition (Pick Location) eines Feeders als die Position, an die die Düse fährt, um das Bauteil aufzunehmen.
Auch die Z-Position ist wichtig.
Die Düse sollte die richtige Höhe erreichen, damit sie das Bauteil zuverlässig aufnimmt, ohne unnötige mechanische Kraft auszuüben.
Ein Feeder, der korrekt kommuniziert, das Bauteil aber an der falschen physischen Position bereitstellt, kann trotzdem Fehlaufnahmen verursachen.
Der Feeder-Test muss daher beides umfassen:
Kommunikation + mechanische Funktion
9. Test von Vakuumpumpe und Magnetventil
Ein Bauteil aufzunehmen, erfordert mehr, als die Düse an die richtige Position zu fahren.
Das Vakuumsystem muss genügend Saugkraft erzeugen, um das Bauteil sicher zu halten.
Das pneumatische System umfasst typischerweise:
- Vakuumpumpe
- Schläuche
- Magnetventil
- Düse
- Vakuum-Aktor bzw. -Steuerung
- Optionale Vakuumüberwachung
Bei der Produktionsprüfung stellen wir sicher, dass das Vakuumsystem korrekt reagiert.
Wir prüfen:
- Betrieb der Pumpe
- Schalten des Ventils
- Aufbau des Vakuums
- Undichtigkeiten
- Ansprechverhalten der Düse
- Lösen des Vakuums
- Bauteilaufnahme
Vakuumüberwachung
OpenPnP kann außerdem über eine Vakuumüberwachung feststellen, ob eine Aufnahme oder Bestückung erfolgreich war.
Die Vakuumüberwachung in OpenPnP liest dazu einen Drucksensor aus und vergleicht den gemessenen Unterdruck mit konfigurierten Schwellwerten für Part-On und Part-Off (Bauteil vorhanden bzw. nicht vorhanden).
Das schafft eine zusätzliche Ebene der Prozesskontrolle.
Statt nur anzunehmen, dass ein Bauteil aufgenommen wurde, weil sich die Düse korrekt bewegt hat, kann die Maschine unter Umständen prüfen, ob das Bauteil tatsächlich vorhanden ist.
Für eine produktionsorientierte SMT-Automatisierung kann diese Art der Rückmeldung äußerst wertvoll sein.
10. Bestückungstest mit echten Bauteilen
Nachdem die einzelnen Systeme geprüft sind, folgt der wichtigste Test:
Die Maschine nimmt echte Bauteile auf und bestückt sie.
Hier wird die gesamte Kalibrierkette gleichzeitig geprüft.
Die Maschine muss folgende Elemente koordinieren:
OpenPnP → Bewegungssteuerung → X/Y/Z/C-Achsen → Kamera → Düse → Feeder → Vakuum → Leiterplatte
Ein Test mit echten Bauteilen kann Probleme aufdecken, die bei der Prüfung einzelner Teilsysteme nicht auffallen.
Zum Beispiel:
- Die Maschine kann korrekt referenzieren und trotzdem einen kleinen Düsen-Offset haben.
- Die Kamera kann fokussiert, aber falsch skaliert sein.
- Der Feeder kann kommunizieren, die Bauteile aber leicht außermittig bereitstellen.
- Das Vakuumsystem kann funktionieren, ein bestimmtes Bauteil aber nicht halten.
- Die Bildverarbeitung kann das Bauteil erkennen, aber eine inkonsistente Drehlage liefern.
Deshalb ist der Test mit echten Bauteilen ein unverzichtbarer letzter Prüfschritt.
Worauf wir beim Bestückungstest achten
Je nach Bauteil prüfen wir:
Aufnahmegenauigkeit
Nimmt die Düse das Bauteil zuverlässig nahe seiner Mitte auf?
Halten des Bauteils
Hält das Vakuum das Bauteil während der Bewegung sicher?
Bauteilerkennung
Erkennt OpenPnP das Bauteil zuverlässig?
Drehlage
Behält das Bauteil die richtige Ausrichtung?
Bestückungsposition
Landet das Bauteil an der vorgesehenen X/Y-Position?
Drehlage nach der Bestückung
Stimmt die Ausrichtung des Bauteils nach dem Absetzen?
Wiederholgenauigkeit
Kann die Maschine den Vorgang wiederholt ausführen, ohne dass sich Fehler aufsummieren?
Ziel ist nicht eine einzelne erfolgreiche Bestückung.
Ziel ist ein reproduzierbares Ergebnis.
Warum die Kalibrierungsreihenfolge wichtig ist
Eine der wichtigsten Lehren aus der Maschinenkalibrierung lautet: Die Schritte sollten nicht in beliebiger Reihenfolge ausgeführt werden.
Viele Kalibrierschritte bauen auf früheren Ergebnissen auf.
Zum Beispiel:
Falsche Maschinenkoordinaten
können nach sich ziehen:
↓
Falsche Düsen-Offsets
was wiederum nach sich ziehen kann:
↓
Falsche Lagebeziehung der Kamera
was wiederum nach sich ziehen kann:
↓
Falsche Kalibrierung der Bildverarbeitung
was wiederum nach sich ziehen kann:
↓
Fehlerhafte Bestückung
Deshalb gibt die Einrichtungsdokumentation von OpenPnP eine logische Reihenfolge für die Maschinenkonfiguration vor. Für die unterstützten Kalibrierschritte empfiehlt sie das aktuelle System Issues & Solutions (Probleme und Lösungen).
Der moderne Arbeitsablauf in OpenPnP stützt sich zunehmend auf Issues & Solutions statt auf die manuelle Bearbeitung von Konfigurationsdateien.
Bei einer neuen Maschine ist dieser Unterschied wichtig.
Praxisnahe Kalibrierreihenfolge für einen Desktop-Bestückungsautomaten
Ein praxisnaher Ablauf kann daher so aussehen:
Phase 1 – Elektrik
Stromversorgung, Verkabelung, Controller, Motoren, Schalter, Kameras, Feeder und Aktoren prüfen.
Phase 2 – Bewegung
Achsen, Mikroschritt, Auflösung, Drehrichtung, Referenzfahrt und Verfahrbewegungen konfigurieren.
Phase 3 – Mechanische Referenz
Referenzposition der Maschine festlegen und wiederholbare Koordinaten prüfen.
Phase 4 – Düsen
N1 und N2 konfigurieren und ihre Head Offsets bestimmen.
Phase 5 – Kamera
Kamera fokussieren und Bildqualität, Ausrichtung und Maßstab prüfen.
Phase 6 – Kalibrierung der Bildverarbeitung
Die passende Kamera- und Vision-Kalibrierung in OpenPnP durchführen.
Phase 7 – Düsenkalibrierung
Düsen-Kamera-Offsets kalibrieren und, falls zutreffend, den Rundlauffehler der Düsenspitze.
Phase 8 – Passermarken
Referenz-Passermarke konfigurieren und optische Referenzfahrt prüfen.
Phase 9 – Feeder und Vakuum
Bauteilzuführung, Vakuumaufbau und pneumatische Steuerung testen.
Phase 10 – SMT-Test unter realen Bedingungen
Echte Bauteile bestücken und Wiederholgenauigkeit prüfen.
Diese Reihenfolge minimiert das Risiko, ein System mit fehlerhaften Daten aus einem anderen System zu kalibrieren.
Häufige Kalibrierprobleme
1. Die Düse erscheint nicht mittig im Kamerabild
Mögliche Ursachen:
- Falscher Head Offset der Düse
- Falsche Kameraposition
- Falsche Kameradrehung
- Mechanische Fehlausrichtung
- Rundlauffehler der Düsenspitze
OpenPnP bietet Werkzeuge und Kalibrierroutinen speziell dafür, die Beziehung zwischen Düsen und Kameras zu bestimmen.
2. Die Bestückungsgenauigkeit ändert sich nach dem Drehen der Düse
Das kann auf einen Rundlauffehler der Düsenspitze hinweisen.
Mit der Nozzle Tip Calibration und der Rundlaufkompensation lässt sich dieser Effekt erfassen und ausgleichen.
3. Die Passermarkenerkennung funktioniert in der Bildmitte, wird aber an anderen Stellen unzuverlässig
Mögliche Ursachen:
- Objektivverzeichnung
- Fehlerhafte Kamerakalibrierung
- Schlechte Beleuchtung
- Falsche Kalibrierung von Units per Pixel
- Unterschiedliche Z-Höhen der Passermarken
Die erweiterte Kamerakalibrierung hilft, das Verhalten der Kamera über das gesamte Sichtfeld zu erfassen.
4. Der Feeder kommuniziert, aber die Düse verfehlt das Bauteil
Die Kommunikation ist nur ein Teil der Feeder-Funktion.
Prüfen Sie:
- Feeder-Position
- Aufnahmeposition
- Z-Höhe des Feeders
- Bereitstellung des Bauteils
- Kamerakalibrierung
- Düsen-Offset
5. Die Maschine nimmt Bauteile auf, verliert sie aber während der Bewegung
Prüfen Sie:
- Höhe des Unterdrucks
- Schläuche
- Magnetventil
- Düsenspitze
- Bauteilgröße
- Aufnahmehöhe
- Schwellwerte der Vakuumüberwachung
Warum wir jede Maschine vor dem Versand testen
Bei einer DIY-Maschine liegt der Gedanke nahe, dass der Kunde die Kalibrierung nach Erhalt der Maschine selbst durchführt.
Eine sauber kalibrierte Maschine kann den Einrichtungsaufwand beim Kunden jedoch deutlich reduzieren.
Bei AFARCO wollen wir deshalb mehr liefern als eine mechanisch montierte Maschine.
Der Kunde soll ein System erhalten, das folgende Schritte bereits durchlaufen hat:
- Elektrische Prüfung
- Mechanische Kontrolle
- Referenzfahrt
- Kalibrierung der Bildverarbeitung
- Düsenkalibrierung
- Feeder-Test
- Vakuumtest
- Test mit echten Bauteilen
- Konfiguration für OpenPnP
- Abnahme vor dem Versand
Die finalen Konfigurationsdateien werden anschließend zusammen mit der Maschine vorbereitet, sodass der Kunde einen definierten Ausgangspunkt hat.
Kalibrierung ist nicht gleich Maschinengenauigkeit
Wichtig ist auch: Die Kalibrierung kann nicht jedes mechanische Problem ausgleichen.
Eine Maschine braucht zuerst eine solide mechanische Konstruktion.
Die Kalibrierung kann helfen, Folgendes auszugleichen:
- Bekannte Offsets
- Kamerageometrie
- Rundlauffehler der Düse
- Koordinatenbeziehungen
- Bestimmte wiederholbare Systemfehler
Was sie dagegen nicht wie von Zauberhand beseitigen kann:
- Lose mechanische Teile
- Übermäßiges Umkehrspiel
- Unzureichende Riemenspannung
- Nachgiebige Strukturen
- Instabile Befestigungen
- Falsche Z-Höhen
- Minderwertige elektrische Verbindungen
Deshalb müssen präzise Maschinenkonstruktion und Kalibrierung zusammenwirken.
Ein gutes Kalibriersystem beginnt mit einer mechanisch stabilen Maschine.
OpenPnP als Software-Basis
Ein Grund, warum wir für die Plattform AFARCO PNP auf OpenPnP setzen, ist die flexible Architektur der Software.
OpenPnP bietet eine Software-Umgebung, in der sich Folgendes integrieren lässt:
- Bewegungssteuerung
- Kameras
- Düsen
- Feeder
- Passermarken
- Bildverarbeitung
- Vakuumüberwachung
- Bestückung von Leiterplatten
- Maschinenkonfiguration
Besonders interessant ist OpenPnP für DIY-Projekte und SMT-Automatisierung in kleinem Maßstab. Anwender können ihre Maschinen rund um ein offenes Software-Ökosystem aufbauen und anpassen, statt an eine proprietäre Maschinenarchitektur gebunden zu sein.
Für AFARCO ist OpenPnP damit ein wichtiger Teil des gesamten PNP-Ökosystems.
Von der Kalibrierung zur Produktion
Der eigentliche Zweck der Kalibrierung sind nicht beeindruckende Zahlen in einem Konfigurationsfenster.
Es geht darum, dass die Maschine eine echte SMT-Bestückungsaufgabe zuverlässig erledigt.
Eine kalibrierte Maschine sollte Folgendes können:
- Reproduzierbar referenzieren
- Die Leiterplatte lokalisieren
- Passermarken finden
- Feeder präzise anfahren
- Bauteile aufnehmen
- Die Bauteilaufnahme prüfen oder sicherstellen
- Die Bauteilposition per Bildverarbeitung bestimmen
- Die richtige Position auf der Leiterplatte anfahren
- Das Bauteil absetzen
- Den Vorgang wiederholen
Das ist der eigentliche Test.
Die Kalibrierung ist erfolgreich, wenn sich die gesamte Maschine vorhersagbar verhält.
AFARCO PNP V3.2: von der Werkskalibrierung zur SMT-Bestückung
Der AFARCO PNP V3.2 ist auf das OpenPnP-Ökosystem ausgelegt. Er vereint präzise Bewegung, Bildverarbeitung, mehrere Düsen, automatische Bauteilzuführung und Vakuumsteuerung zu einem SMD-Bestückungsautomaten im Desktop-Format.
Unser zehnstufiger Kalibrierprozess vor dem Versand soll die Lücke verkleinern zwischen
der Montage der Maschine
und
der echten SMT-Produktion.
Die Maschine gilt nicht schon deshalb als bereit, weil sie sich einschalten lässt.
Sie muss sich korrekt bewegen.
Sie muss korrekt sehen.
Sie muss korrekt aufnehmen.
Sie muss korrekt bestücken.
Und das Gesamtsystem muss zusammenspielen.
Fazit
Ein Desktop-Bestückungsautomat ist ein Präzisionssystem. Die Kalibrierung ist einer der wichtigsten Schritte zwischen dem Bau der Maschine und ihrem Einsatz in der echten Leiterplattenbestückung.
Das OpenPnP-Ökosystem bietet leistungsfähige Werkzeuge für Maschinenkonfiguration, Kamerakalibrierung, Düsenkalibrierung, Passermarkenerkennung, Feeder-Konfiguration und Bestückungsprüfung.
Unser Ansatz bei AFARCO verbindet diese Möglichkeiten von OpenPnP mit einem strukturierten Prüfprozess im Werk.
Das Ergebnis ist ein wiederholbarer Ablauf:
Aufbau → Inspektion → Kalibrierung → Test → Verifizierung → Verpackung → Versand
Wer einen DIY-Bestückungsautomaten baut, mit OpenPnP arbeitet oder ein Desktop-System für die SMT-Bestückung entwickelt, sollte diese Kalibrierkette verstehen. Sie kann einen erheblichen Unterschied für die Zuverlässigkeit der Maschine und das Bestückungsergebnis ausmachen.
Für uns bei AFARCO ist die Endkalibrierung nicht das Ende des Maschinenbaus.
Sie ist der Punkt, an dem die Maschine bereit ist, echte Arbeit zu leisten.
Verwandte Themen
- OpenPnP-Bestückungsautomat
- DIY-Bestückungsautomat
- Desktop-SMT-Bestückung
- OpenPnP-Kamerakalibrierung
- OpenPnP-Düsenkalibrierung
- Fiducial-Kalibrierung in OpenPnP
- Feeder-Einrichtung für die SMT-Bestückung
- Bildverarbeitung im Bestückungsautomaten
- AFARCO PNP V3.2
- AF FEEDER
- DIY-SMT-Automatisierung
shareArtikel teilen